 fr

Principe de fonctionnement du moteur à induction : explication du glissement, du couple et de la conception du noyau
Un ingénieur de maintenance lit la plaque signalétique d'un moteur 4 pôles de 55 kW indiquant 1 470 tr/min à 50 Hz. Pendant ce temps, un ingénieur en approvisionnement compare les devis d’efficacité IE3 et IE4 pour la même tâche. Les deux étudient la même histoire physique : un moteur à induction produit du couple uniquement parce que le rotor est toujours légèrement en retrait du champ magnétique tournant du stator. Cette différence inhérente, appelée glissement, n’est pas un défaut de conception : c’est le principe de fonctionnement d’un moteur à induction.
Conclusion essentielle : un moteur à induction fonctionne par induction électromagnétique. Les enroulements triphasés du stator créent un champ magnétique tournant ; ce champ induit du courant dans les conducteurs du rotor ; le courant produit son propre champ magnétique et, selon la loi de Lenz, le rotor est entraîné derrière le champ. Parce que l’induction nécessite un mouvement relatif, le rotor ne capte jamais le champ – et ce glissement constant est ce qui maintient le couple.
Tout ce qui se trouve en aval de ce principe – efficacité, perte de noyau, température de fonctionnement, contrôle de vitesse – remonte à la façon dont ce champ magnétique interagit avec les noyaux du stator et du rotor. Comprendre cette interaction aide les ingénieurs à spécifier les moteurs et leurs composants principaux avec plus de confiance.
Le principe de fonctionnement d'un moteur à induction, étape par étape
Les moteurs à induction triphasés dominent les entraînements industriels car ils sont auto-démarrants et mécaniquement simples. Lorsque des courants triphasés équilibrés circulent dans les enroulements du stator, chaque phase produit un champ pulsé ; ensemble, ils forment un champ magnétique unique qui tourne autour de l'entrefer à vitesse synchrone :
Une machine tétrapolaire à 50 Hz a donc une vitesse synchrone de 1500 tr/min ; à 60 Hz la même machine a 1800 tr/min. Quatre effets convertissent ensuite ce champ tournant en couple d’arbre.
Vitesse synchrone
Fixé par la fréquence d'alimentation et le nombre de pôles, pas par la charge. Le champ tourne toujours à Ns ; le rotor ne le fait pas.
Action du transformateur
Le rotor est en fait un enroulement secondaire en court-circuit. Le courant y est induit exactement comme dans un transformateur, mais à l’intérieur d’un champ d’entrefer rotatif.
la loi de Lenz
Le courant induit du rotor s’oppose au changement qui l’a créé. Le résultat mécanique est un couple tirant le rotor dans la direction du champ tournant.
Glisser
Défini comme s = (Ns - N) / Ns. Le glissement à pleine charge est généralement de 1 % à 8 % ; un glissement plus élevé sous charge signifie une résistance du rotor plus élevée ou une machine surchargée.
Aucune brosse, bague collectrice dans la conception de la cage ou aimant permanent n'est requis. Cette simplicité réduit l'inertie du rotor et élimine l'usure des balais – deux raisons pour lesquelles les moteurs à induction restent la valeur par défaut pour les pompes, ventilateurs, compresseurs et convoyeurs à vitesse constante.
Construction : là où le principe devient matériel
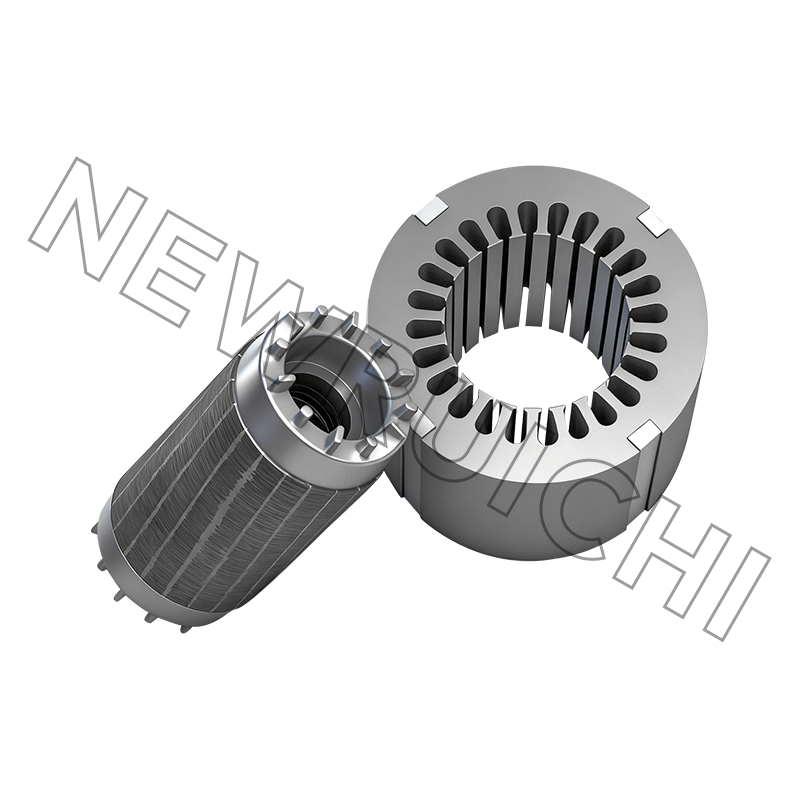
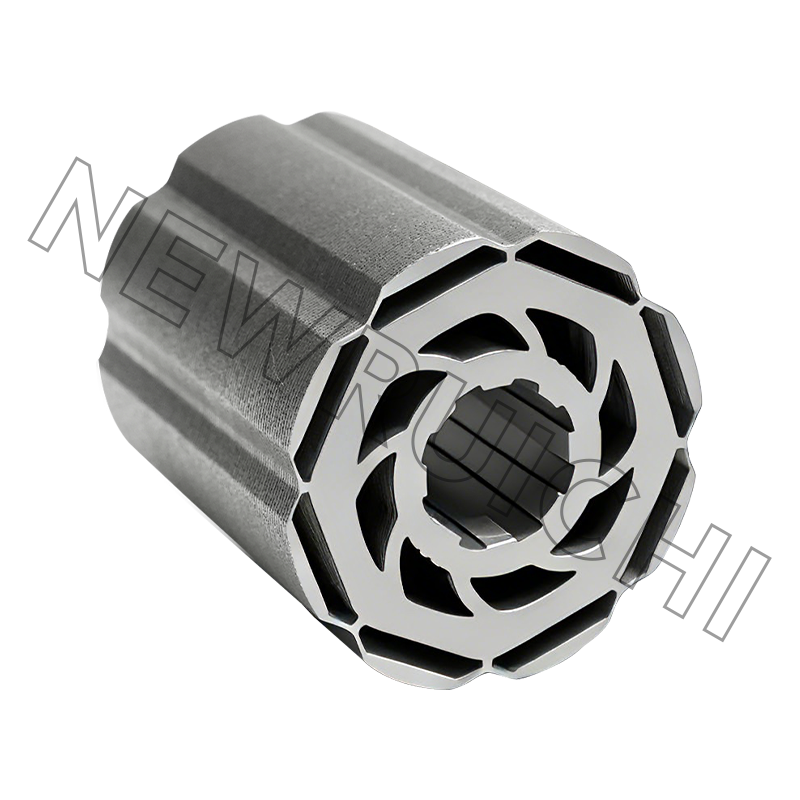
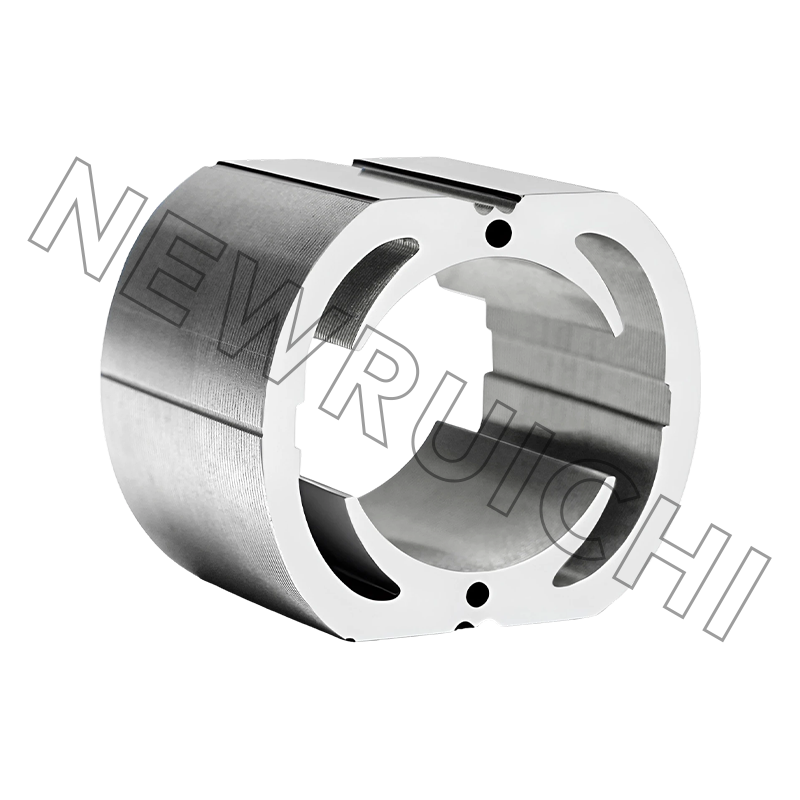
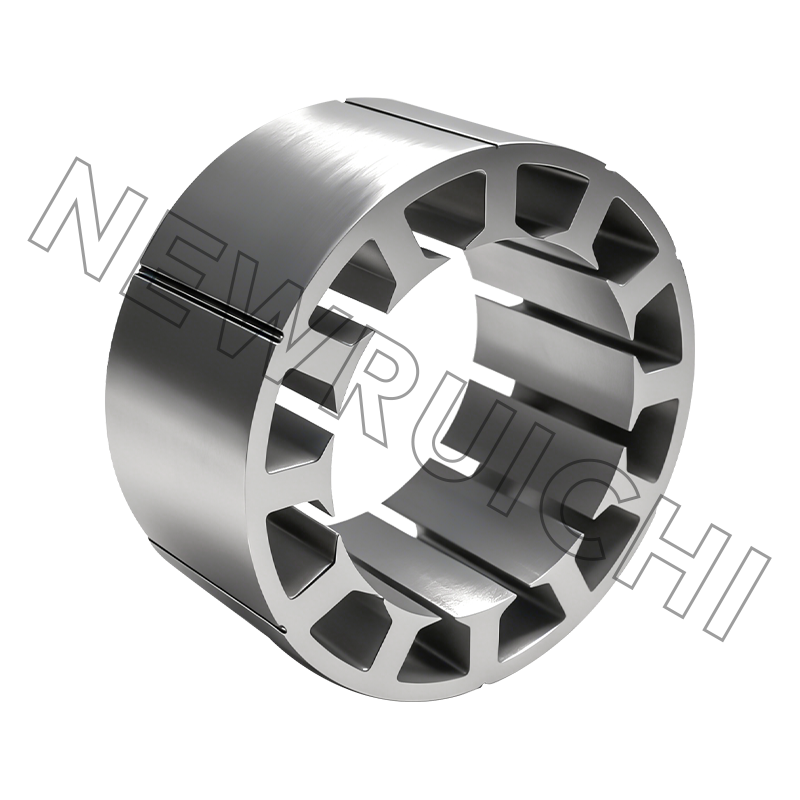
Le noyau du stator est un empilement de fines tôles d'acier au silicium avec des fentes pour les enroulements triphasés. Le rotor d'une machine à cage d'écureuil utilise une pile de tôles similaire, avec des barres d'aluminium ou de cuivre coulées dans les fentes et court-circuitées par des anneaux d'extrémité. Une machine à rotor bobiné porte à la place des enroulements amenés vers des bagues collectrices, ce qui permet à une résistance externe de façonner la courbe de couple.
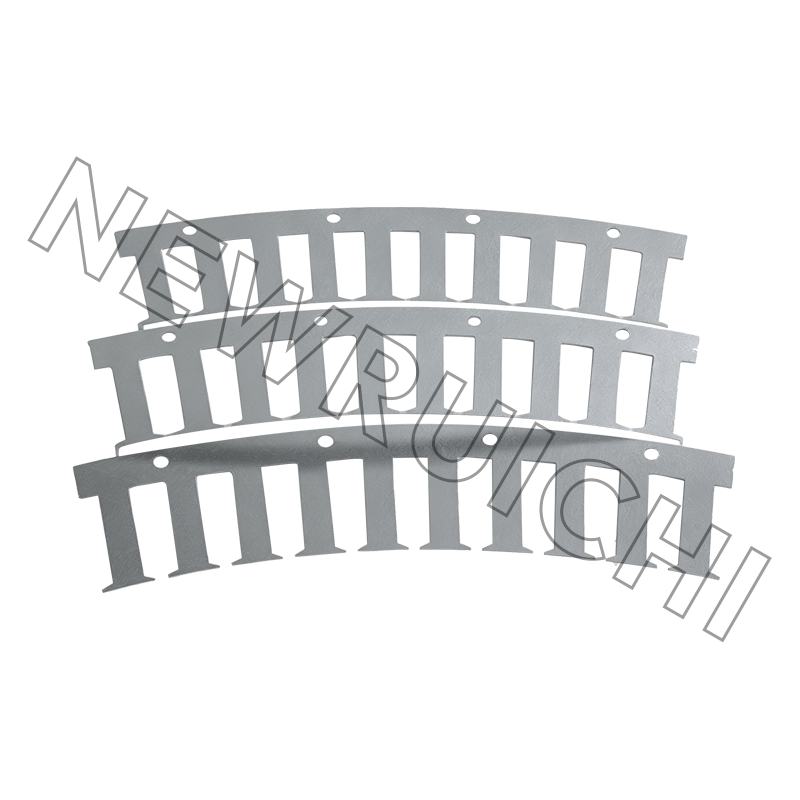
La qualité et l’épaisseur du laminage définissent la ligne de base en matière de perte de fer. Les moteurs à fréquence de ligne utilisent généralement de l'acier au silicium non orienté de 0,35 mm ou 0,50 mm ; des feuilles plus minces réduisent les courants de Foucault car chaque couche contient une boucle secondaire plus petite. Un revêtement isolant entre les feuilles bloque le courant interlaminaire et la hauteur des bavures dues au poinçonnage est contrôlée car les bavures créent des ponts conducteurs entre les couches. L’entrefer, quant à lui, reste aussi petit que le permettent les tolérances mécaniques : le courant magnétisant augmente fortement à mesure que l’entrefer grandit.
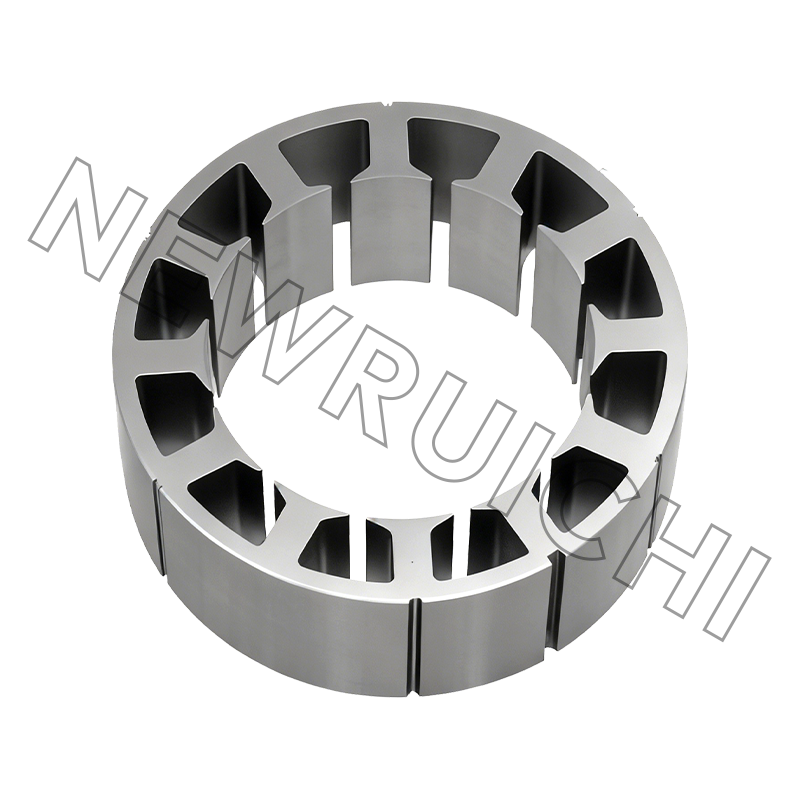
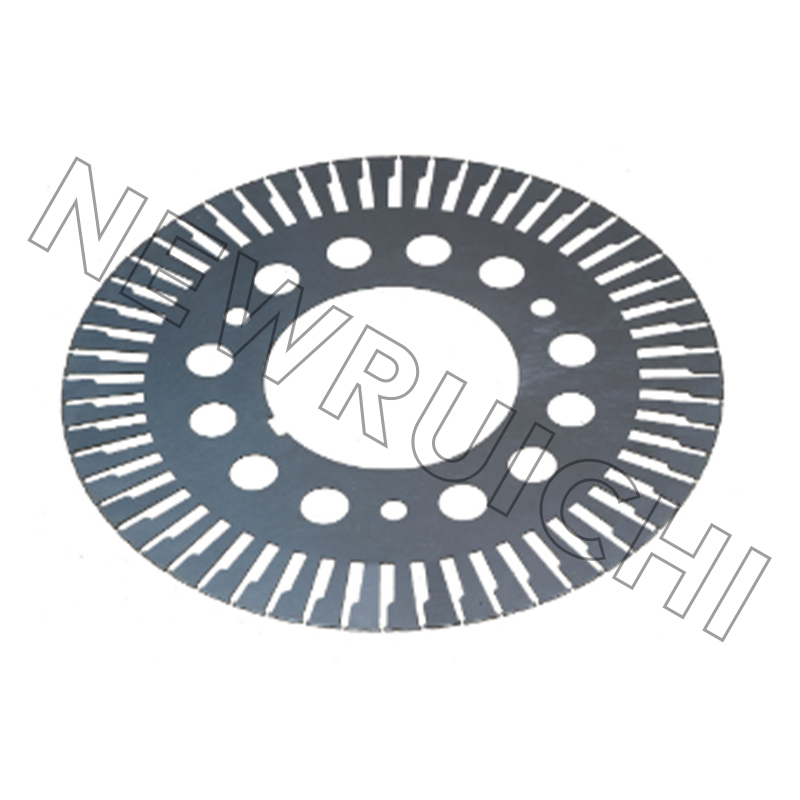 Stratifications de stator et de rotor de moteur à courant alternatif pour une fabrication efficace du noyau Ces laminages d'acier au silicium non orientés, estampés avec précision, contrôlent la hauteur et l'épaisseur des bavures pour réduire la perte de fer, permettant ainsi un fonctionnement stable du moteur dans les applications industrielles, CVC et énergétiques. Voir le produit →
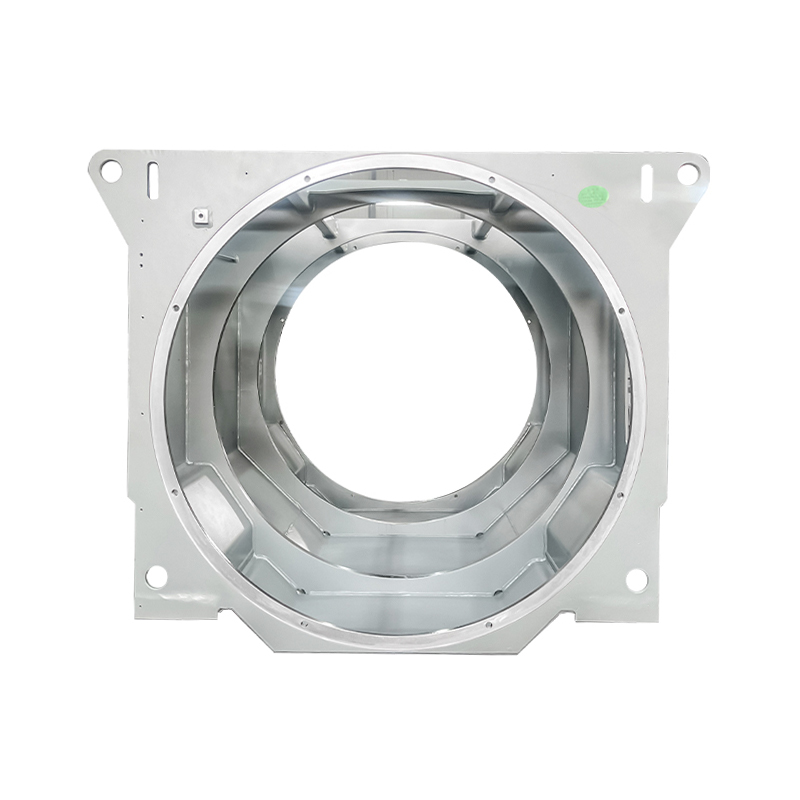
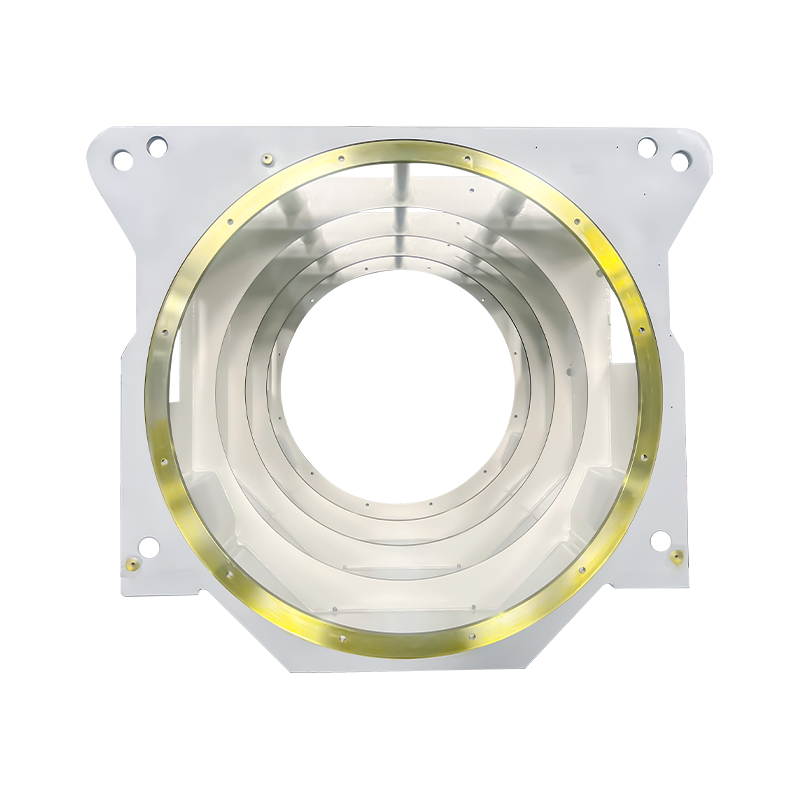
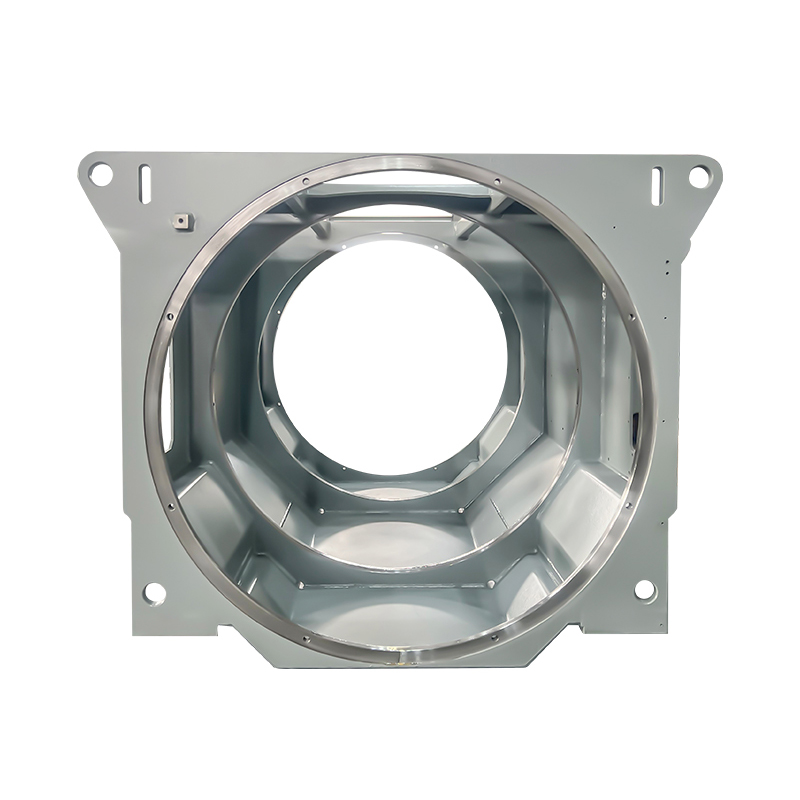
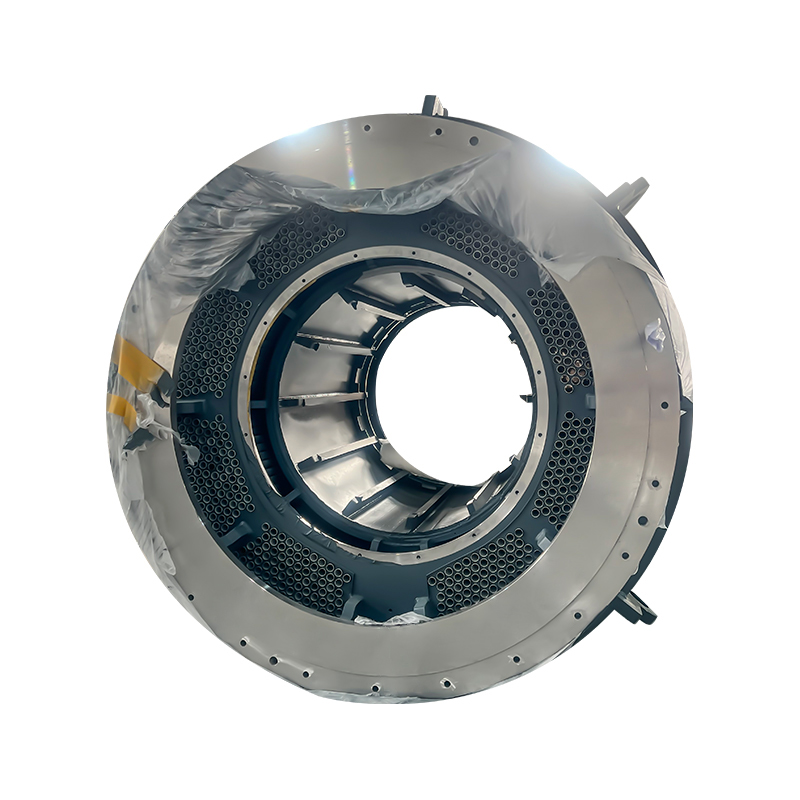
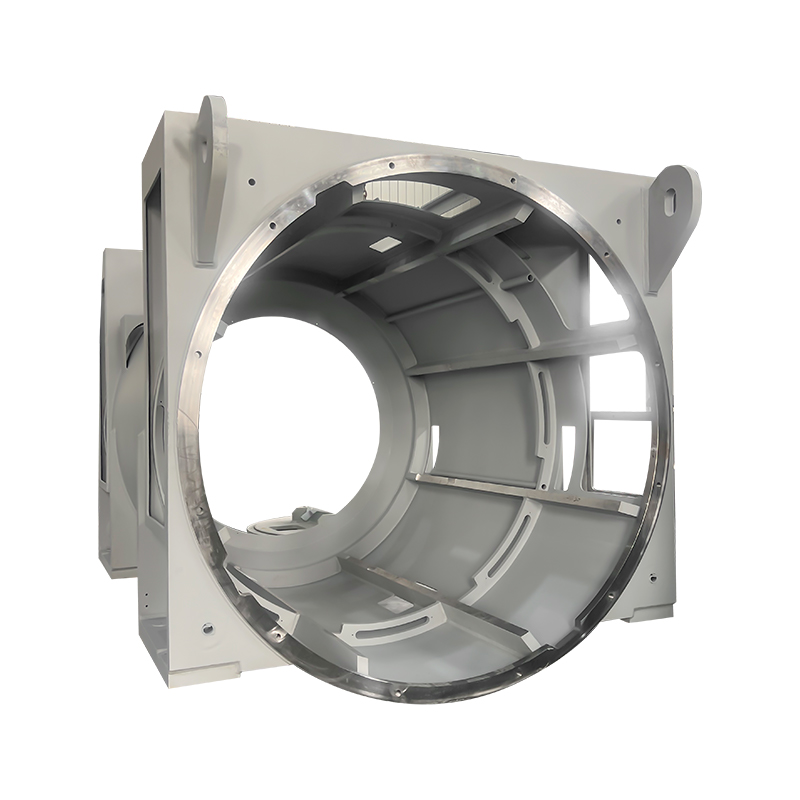
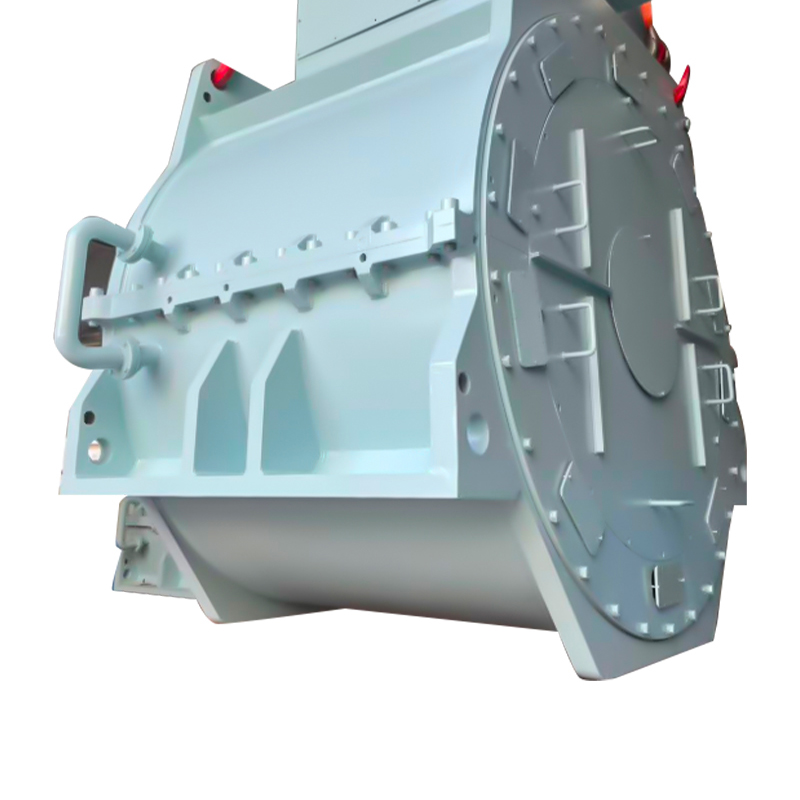
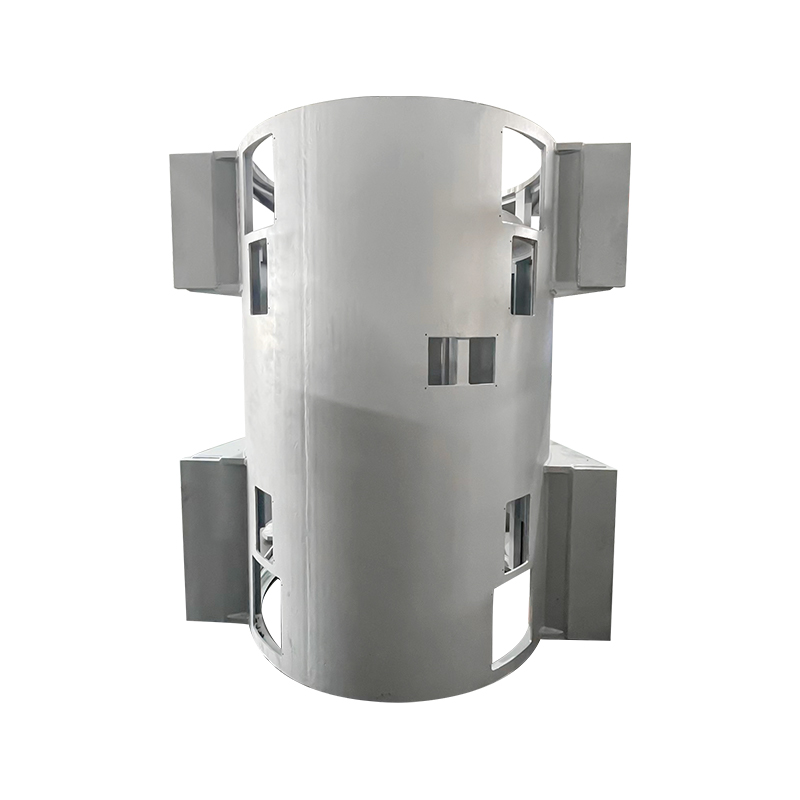
Pour un examen plus approfondi de la façon dont les deux parties interagissent, voir notre discussion précédente sur comment fonctionnent un stator et un rotor dans un moteur électrique . Le châssis, les flasques, les roulements et le ventilateur de refroidissement complètent la machine ; dans les cadres de type caisson soudé utilisés pour les moteurs éoliens, marins et haute tension, le boîtier doit également gérer les vibrations et le refroidissement.
Vitesse, glissement et couple synchrones en chiffres
Le glissement fonctionne à la fois comme paramètre d'évaluation et comme signal de diagnostic. Si un moteur consomme plus de courant que la plaque signalétique tout en fonctionnant plus lentement à pleine charge, les suspects habituels sont une tension d'alimentation réduite, une résistance accrue du rotor ou un arbre surchargé.
Lors d'un démarrage direct, le glissement est égal à 1 et le rotor est momentanément à la fréquence secteur, c'est pourquoi le courant de démarrage atteint cinq à huit fois le courant nominal. Les variateurs de fréquence contrôlent la vitesse en modifiant simultanément la fréquence et la tension d'alimentation, en maintenant le flux central près de son point de conception et en maintenant le glissement à l'intérieur de sa fenêtre prévue. Étant donné que la machine consomme toujours du courant magnétisant pour établir le champ, le facteur de puissance est inférieur à 1 ; un entrefer plus grand ou un noyau de qualité inférieure augmente ce courant magnétisant et l'aggrave encore.
Efficacité : où va réellement la puissance d’entrée
Un moteur à induction basse tension bien construit convertit environ 90 à 96 % de la puissance d'entrée en puissance à l'arbre, en fonction de la puissance nominale, du nombre de pôles et de la classe d'efficacité. Les pertes restantes sont concentrées dans quelques endroits.
La perte de fer constitue le deuxième plus grand bloc et celui le plus directement lié au matériau et à la fabrication du noyau. L'acier au silicium non orienté de haute qualité, le poinçonnage propre avec une hauteur de bavure contrôlée, la pression d'empilage constante et un revêtement interlaminaire durable réduisent tous le courant magnétisant et la température centrale. Sur les moteurs qui fonctionnent plus de 6 000 heures par an, un gain d'efficacité de 1 % peut rapporter plusieurs fois le coût du noyau. C'est pourquoi de nombreux constructeurs de moteurs spécifient désormais des assemblages de noyaux de moteur finis plutôt que des emboutis bruts. Lors de l’audit d’un fournisseur principal, il est utile de comprendre la chaîne complète des processus ; notre aperçu de la fabrication montre comment le matériau, l'estampage et l'empilage fonctionnent ensemble dans la pratique.
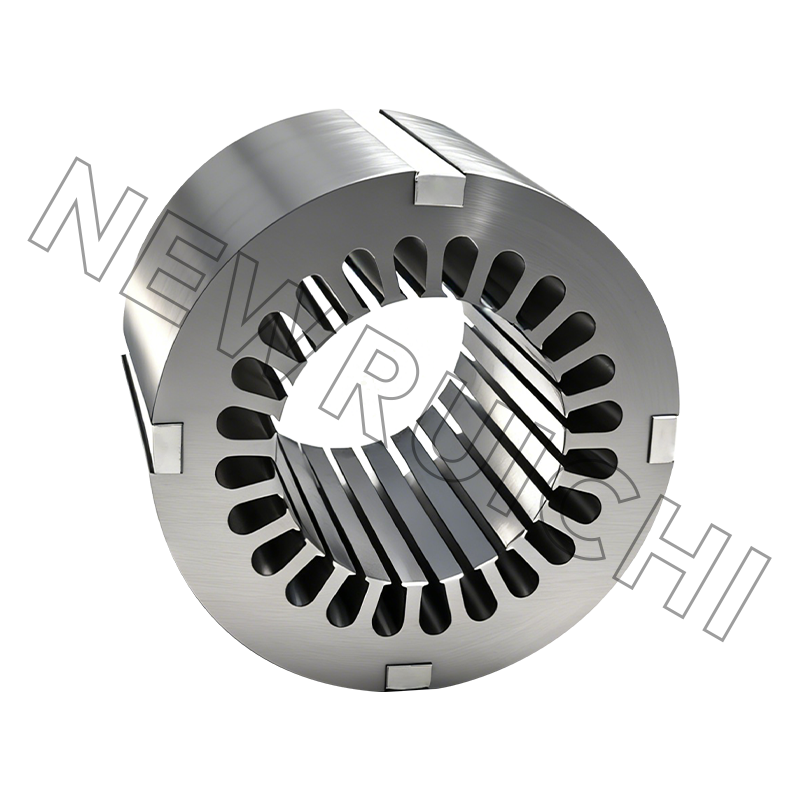
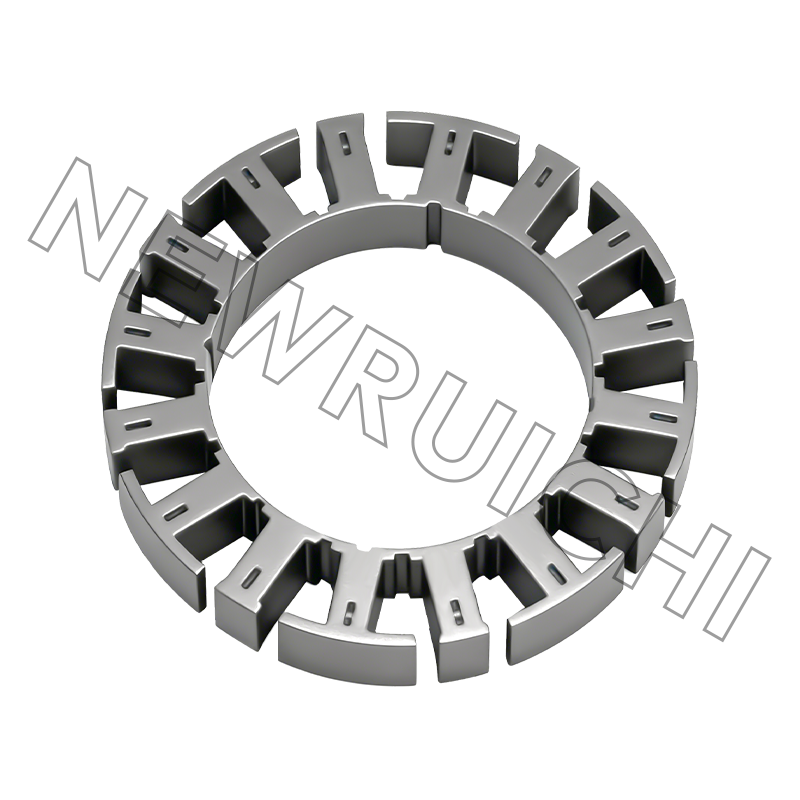
 Ensembles finis de stator et de noyau de rotor de moteur à courant alternatif Les assemblages de noyau pré-empilés et liés réduisent le courant magnétisant et la température du noyau, aidant ainsi les fabricants de moteurs à gagner en efficacité et à réduire les pertes dans les applications à heures de fonctionnement élevées telles que les pompes et les compresseurs. Voir le produit →
Où les moteurs à induction supportent la charge
Les systèmes de moteurs électriques consomment environ 45 % de l’électricité industrielle dans le monde, et les machines à induction représentent la plus grande part de cette base installée. La répartition des applications est inégale et chaque secteur accorde un poids différent au même principe de fonctionnement.
- Pompes et ventilateurs — 30%
- Compresseurs et CVC — 25%
- Convoyeurs et manutention — 18%
- Machines-outils — 12%
- Autres (marine, éolienne, traction) — 15%
Le modèle se répète sur les machines industrielles éoliennes, marines et à haute tension : le noyau électromagnétique détermine l’efficacité, tandis que le cadre gère l’environnement. Les cadres de type caisson soudés avec conduits de refroidissement intégrés supportent la charge mécanique des grands générateurs ; une même machine peut avoir des carters très différents selon qu'elle est installée dans une nacelle, une salle des pompes ou une coque de navire.
Une séquence d'approvisionnement qui protège le coût du cycle de vie
Pour les ingénieurs qui achètent des moteurs complets ou des noyaux pour la production de moteurs en interne, une séquence structurée transforme une vague spécification en une décision vérifiable.
Définir le profil de fonctionnement. La vitesse, le couple, le rapport cyclique, la température ambiante et l'altitude définissent les véritables exigences avant de choisir un composant.
Verrouillez la classe d'efficacité et le boîtier. IE3 ou IE4, l'indice IP et la méthode de refroidissement fixent ensemble le budget de perte que le cœur doit satisfaire.
Faites correspondre le matériau et le processus de base. La qualité de l'acier au silicium, l'épaisseur du laminage, le type de revêtement et la méthode d'assemblage (collage, verrouillage ou soudage laser/TIG) sont choisis ensemble et non séparément.
Validez avec des prototypes. Mesurez le courant magnétisant, la perte de fer et le bruit sur des échantillons de carottes avant d'autoriser la production complète.
Qualifier le fournisseur. Examiner les systèmes qualité, le contrôle des processus et les performances de livraison avant de valider des commandes volumineuses.
L’étape matérielle est celle où la majeure partie du coût de la perte sur la durée de vie est décidée ; Le choix d'un acier au silicium non orienté de haute qualité est rentable grâce à une perte de fer moindre à chaque heure de fonctionnement.
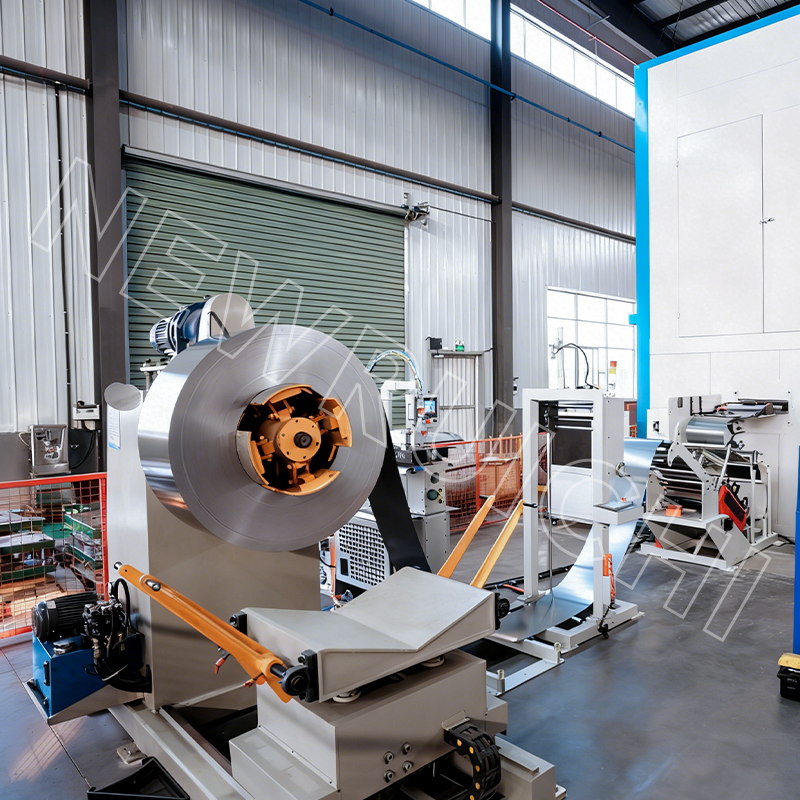 Bobines d'acier au silicium sans grains orientés de haute qualité Cet acier ONG à faible perte de noyau améliore l'efficacité du moteur et réduit les coûts d'exploitation, avec des largeurs et des traitements de surface personnalisés pour les lignes d'emboutissage continu et les applications électromagnétiques exigeantes. Voir le produit →
Le but de la séquence est de rendre explicites l’efficacité, le coût et le risque de livraison avant la rédaction des bons de commande plutôt qu’après.
Maintenance et conformité
Les moteurs à induction sont robustes, mais ils récompensent une routine de maintenance disciplinée. Les trois signaux qui détectent rapidement les défauts en développement sont la température, les vibrations et l’état des roulements.
- Gardez les voies de ventilation dégagées ; un refroidissement bloqué augmente la température du bobinage et accélère le vieillissement de l'isolation.
- Vérifier l'équilibre de la tension d'alimentation ; même quelques pour cent de déséquilibre augmentent les pertes et l'échauffement.
- Tendance à la résistance d’isolation et aux vibrations au lieu de réagir aux alarmes.
- Pour les moteurs alimentés par VFD, vérifiez que le système d'isolation est classé pour l'onduleur.
La réglementation en matière d’efficacité se durcit également. La CEI 60034-30-1 définit les classes IE1 à IE4, et de nombreux marchés exigent désormais IE3 ou mieux pour les moteurs alimentés en ligne, l'IE4 se développant dans les segments haut de gamme. Cette pression s'écoule directement dans la chaîne d'approvisionnement principale : acier au silicium à faibles pertes, hauteur de bavure contrôlée, revêtements interlaminaires vérifiés et qualité d'empilage constante. Des normes telles que ISO 9001 et IATF 16949 donnent aux acheteurs une base de référence pour vérifier la cohérence du processus d'un fournisseur.
Mécaniquement, un moteur à induction est une machine simple. Électriquement, il s'agit d'une chaîne d'événements d'induction : un champ tournant, un courant induit, une force opposée et un glissement constant qui convertit l'entrée électrique en couple d'arbre. Pour quiconque spécifie, entretient ou fournit les cœurs à l’intérieur de ces machines, cette chaîne est la carte la plus utile pour une meilleure efficacité et une réduction du coût total.
Votre adresse email ne sera pas publiée. Les champs obligatoires sont marqués *

 Email: [email protected]
[email protected]
[email protected]
 Téléphone/Téléphone :
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Droit d'auteur © Wuxi New Ruichi Technology Co., Ltd. / Wuxi Cailiang Machinery Co., Ltd. All rights reserved.
Fabricants de noyaux de stator et de rotor
